Robot Suiveur de Ligne à Grande Vitesse
Technologies Utilisées
Galerie
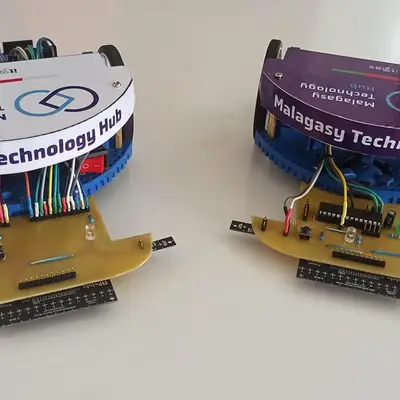
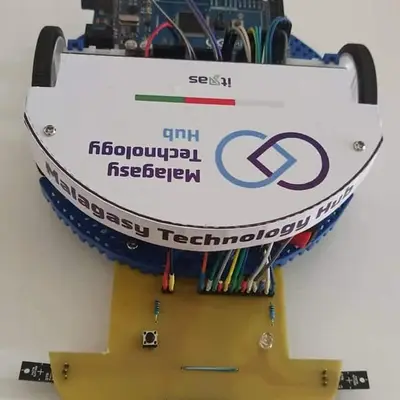
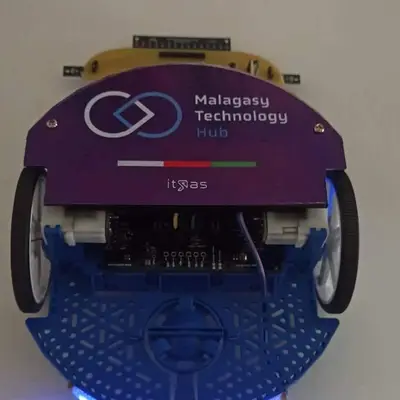
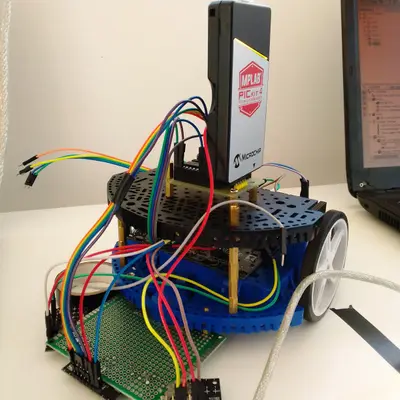
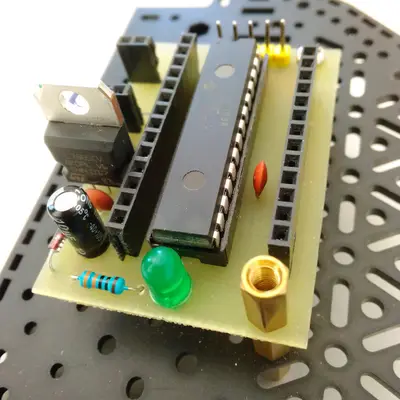
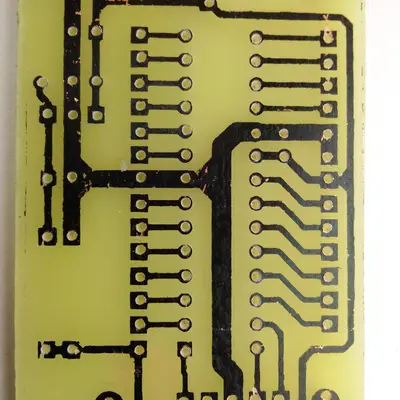
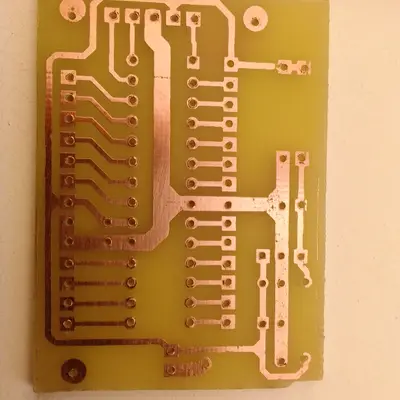
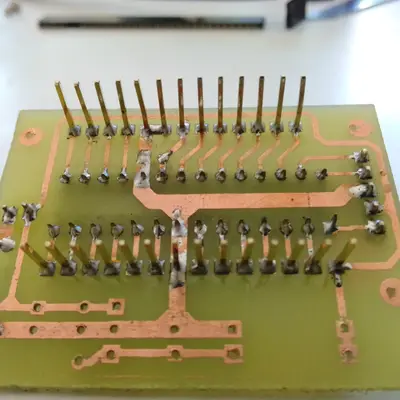
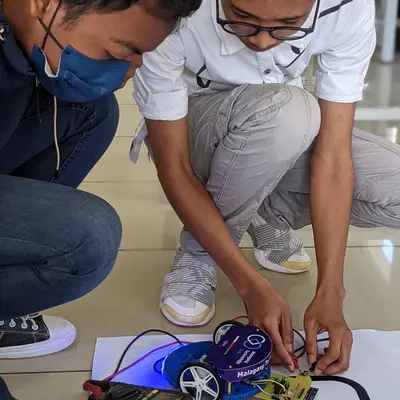
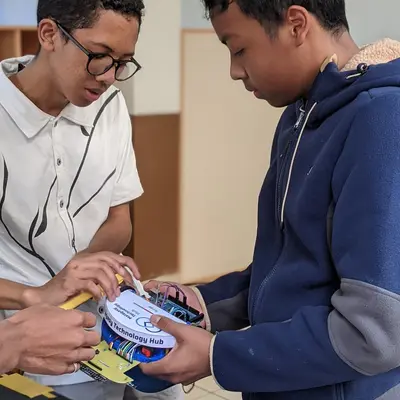
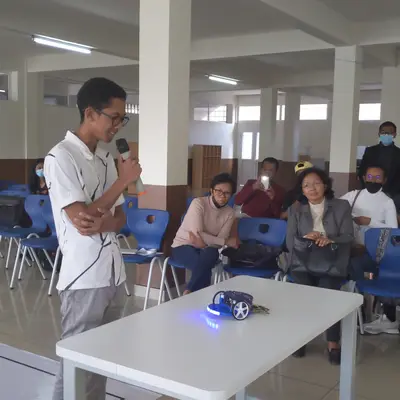
Aperçu
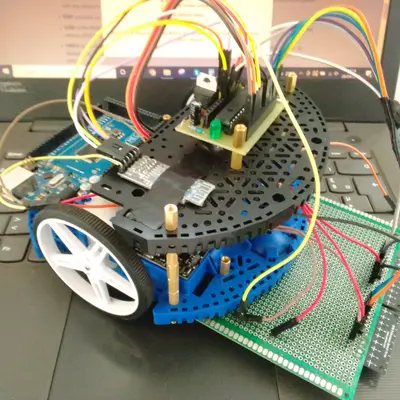
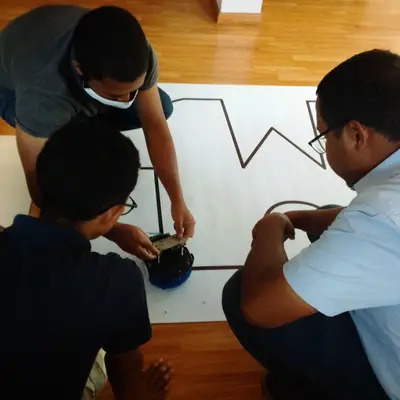
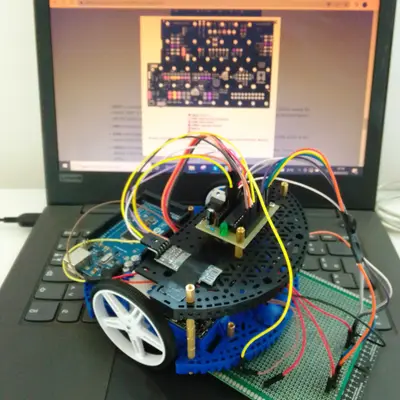
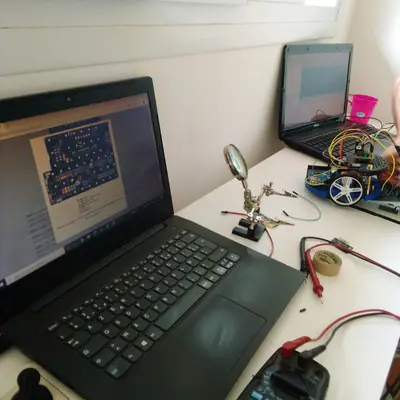
Développement de deux robots suiveurs de ligne à grande vitesse avec le club de robotique MTH pour la Coupe de Robotique de Madagascar 2022. Le projet comprenait un robot basé sur Arduino et un robot non basé sur Arduino. Ce travail faisait partie d'un apprentissage en robotique au sein du groupe Itras.
Rôle et Responsabilités
Conception de circuits imprimés (PCB) sur mesure pour les matrices de capteurs et intégration des microcontrôleurs directement sur les cartes.
Programmation de code C bas niveau et d'algorithmes de contrôle PID.
Collaboration en équipe sous pression pour résoudre les problèmes matériels et optimiser la vitesse des robots.
Architecture du Système
Microcontrôleurs : Arduino Mega et PIC16F1938.
Châssis : Châssis à 2 roues Pololu Romi associé à la carte de contrôle Romi 32U4 et à des encodeurs de moteur.
Capteurs : Matrices QTR haute densité (HD) avec un pas de 4 mm pour une détection précise des lignes.
Logique de Contrôle : Algorithme PID personnalisé pour une réponse précise en matière de vitesse et de direction.
Résultats et Reconnaissance
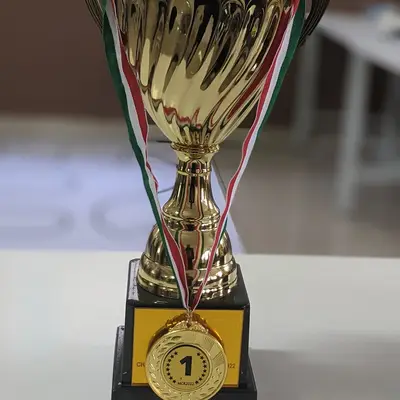
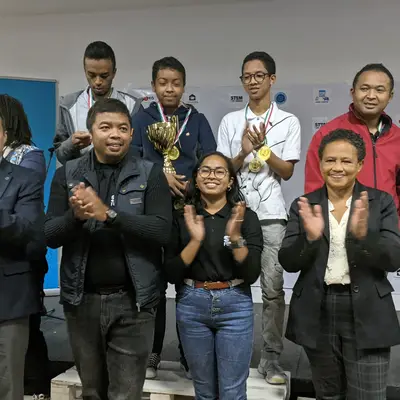
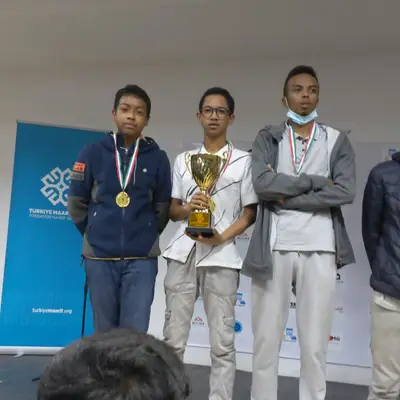
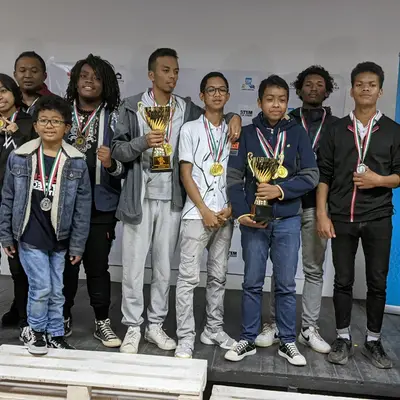
Prix : 1ère place au classement général et deux médailles d'or.
Évaluation : Les deux robots ont établi de nouveaux records de vitesse dans leurs catégories de microcontrôleurs respectives.